桁架机器人与自动化系统集成 从硬件到信息系统的全链路协同
引言
在智能制造与工业4.0的浪潮下,桁架机器人、桁架机械手作为实现自动化搬运、上下料、装配等工序的核心执行设备,正与机器人自动化系统集成和信息系统集成服务深度融合,形成从物理执行层到数据决策层的完整闭环。本文将从硬件本体、系统集成、信息贯通三个维度,阐述这一技术体系的构成逻辑与落地价值。
一、桁架机器人与桁架机械手:重载高效执行单元
桁架机器人(Gantry Robot)与桁架机械手(Gantry Manipulator)是依托龙门式框架结构实现空间三轴(或多轴)运动的一类直角坐标机器人。其结构特点使得设备在大跨度、高负载、长行程工况下具有显著优势——相比关节机器人,桁架结构刚性更好,定位精度在长距离移动中更易保持稳定,且造价与维护成本相对可控。
在工厂中,桁架机械手典型的任务包括:
- 机床上下料:与数控机床、加工中心对接,实现毛坯与成品的自动交换;
- 冲压连线:多台压力机之间的工件转运;
- 装配与检测工位间的物料流转;
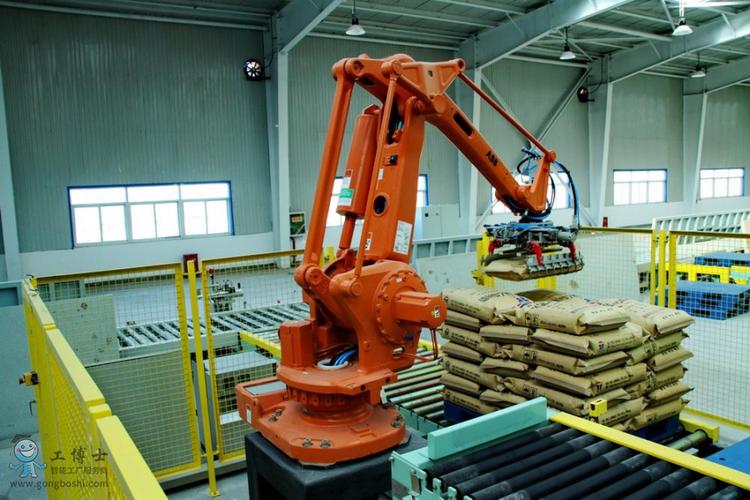
- 仓储物流中的码垛与拆垛。
选型时需关注的要素包括负载能力、重复定位精度、运行速度曲线、导轨与齿条的形式、伺服驱动与减速机配置等。硬件单机只是起点,真正的价值释放依赖于与产线其他设备的系统级协同。
二、机器人自动化系统集成:把单机变成产线能力
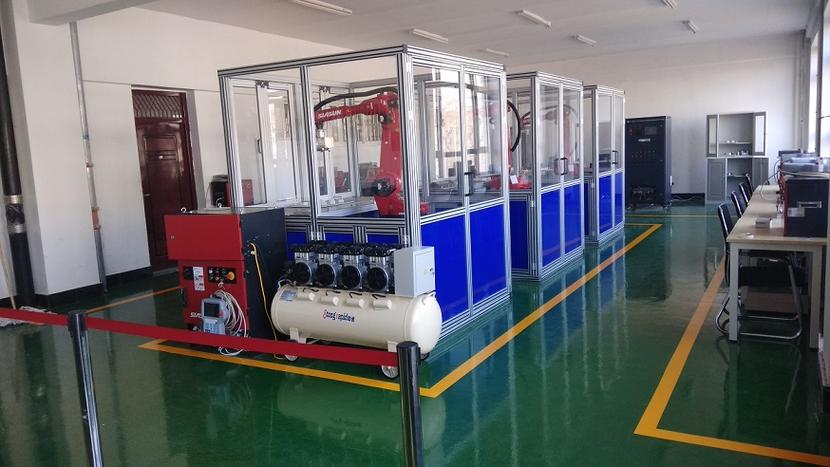
机器人自动化系统集成是指以工艺需求为牵引,将桁架机械手、关节机器人、输送线、机床、检测设备、安全防护等整合为一套协调运行的自动化产线。集成工作的核心内容包括:
- 工艺分析与节拍规划:明确物料流转路径,计算各工位节拍并消除瓶颈,避免机械手成为产线瓶颈或闲置;
- 电气与控制架构设计:通常以PLC为核心控制器,通过Profinet、EtherCAT、Modbus等总线协议协调伺服轴、变频器、IO与安全模块;机械手与机床之间通过握手信号实现互锁;
- 机械与安全集成:围栏、光栅、安全门锁、急停回路需符合相关安全标准(如ISO 13849性能等级要求);
- 调试与验收:包括单机空载/负载测试、联机节拍验证、连续运行稳定性考核。
优秀的系统集成并非把设备简单拼在一起,而是让整条产线在节拍、可靠性与柔性之间取得平衡。当产线需要换型时,集成方案的可重构性——快换夹具、参数化程序、配方管理——直接决定切换效率。
三、信息系统集成服务:让执行层产生数据资产
当自动化系统稳定运行后,数据的价值开始显现。信息系统集成服务在自动化体系中承担“神经系统”的角色,将桁架机器人与产线的运行状态转化为可追溯、可分析、可决策的信息流。典型内容包括:
- 设备联网与数据采集:通过工业网关或边缘计算节点,采用OPC UA、MQTT等协议采集机械手的运行状态、报警代码、节拍数据、伺服电流趋势;
- MES / ERP对接:将产出数量、工序进度、在制品状态上报至制造执行系统,接受生产计划与工单指令,实现“计划—执行—反馈”闭环;
- 设备健康管理:基于振动、温度、负载等时序数据建立预警模型,对导轨磨损、齿条润滑状态等实施预测性维护;
- 追溯与质量数据链路:每件工件关联其加工工位、参数与检测结果,形成批次级或单品级的质量档案。
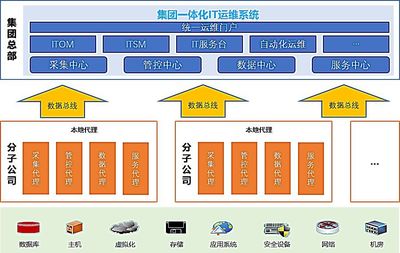
信息系统集成的关键在于信息模型的标准化与接口的稳定性。异构设备品牌与协议丛生的现场,往往需要一个中间平台层做语义映射与数据清洗,避免顶层系统间的“点对点硬编码”集成带来的维护负担。
四、三层协同的实践逻辑
可将这一技术体系概括为标准的三层架构,每一层解决不同问题,又必须彼此契合:
- 执行层——桁架机械手本体:解决“好不好搬、稳不稳”的物理动作质量;
- 集成层——自动化系统集成:解决节点间“顺不顺畅”的协同效率,确保节拍与安全;
- 信息层——信息系统集成服务:解决“知不知情、防不防得住”的数字化透明能力,从OEE可视到维护预警与质量追溯。
三者的边界不可互相替代,但共同的衡量标准是统一的:交付产能是否可复现、故障是否可预测、换型是否正确切换状态。只有在底层锁定这三点基础指标,企业数字化转型才能在可靠执行的骨架上建立增量——这也是后期工艺迭代和精益化推进不必推倒重来的前提。
如若转载,请注明出处:http://www.yqyb365.com/product/44.html
更新时间:2026-10-28 18:40:49